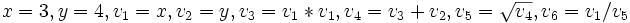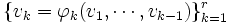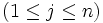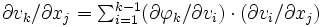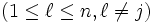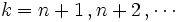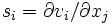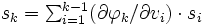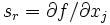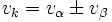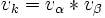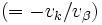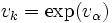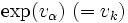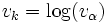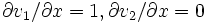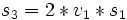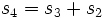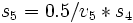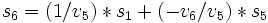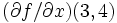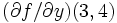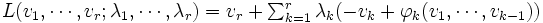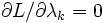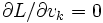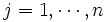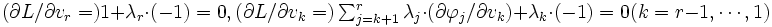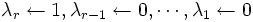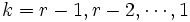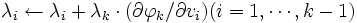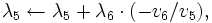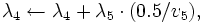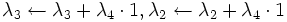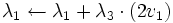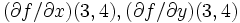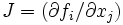
fast differentiationとは? わかりやすく解説

Weblio 辞書 > 学問 > OR事典 > fast differentiationの意味・解説 

高速微分法

読み方:こうそくびぶんほう
【英】:fast differentiation

 非線形関数の勾配, ヤコビ行列, ヘッセ行列等の値を数値的に計算する方法のひとつ. 高速自動微分法(fast automatic differentiation), 計算微分法(computational differentiation), 単純に自動微分(automatic differentiation; 以下 AD)ともいう. 主なアルゴリズムは2種あり, ボトムアップ(前進)自動微分(bottom-up AD, forward AD; 以下 BUAD) と, トップダウン(逆行)自動微分(top-down AD, reverse AD, backward AD; 以下 TDAD) という [1, 2]. 高速微分法は狭義には, TDADを指す. AD は「関数の値を計算するプログラム」から「偏導関数の値を計算するプログラム」を生成する手順を与え, 生成物を(コンパイルし)実行すれば, 差分商近似のような打ち切り誤差無しで, 正確な偏導関数の値を計算できる. 大規模システムの数学モデル等の大規模プログラム(数千行以上)により表現される関数の偏導関数を計算できるのが特長. n\,変数関数の勾配のn\,個の値を関数計算の手間の定数倍で計算できる点が「高速」微分の由来である.

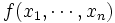
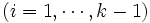
 以下,BUAD と TDAD による計算法を説明する.例として,2変数関数 f(x,y)=x/\sqrt{x^2+y} について, f(3,4)\, の値を計算する代入文の列(プログラム), x=3, y=4, v_1=x, v_2=y, v_3=v_1*v_1, v_4=v_3+v_2, v_5=\sqrt{v_4}, v_6=v_1/v_5 を考えよう. ただし, 各代入文の右辺には, 演算(基本演算とよぶ)が高々1回だけ現れるとする. v_1\,, v_2\, が x\,, y\, に対応し, v_6\, に f(x,y)\, の値が計算される. 一般には, n\,変数関数 f(x_1,\cdots,x_n) について, k\,回目の代入文には, k-1\,回目までに計算される変数が現れうるから, 延べ r\, 回の演算を行なう代入文の列は\{v_k=\varphi_k(v_1,\cdots,v_{k-1})\}_{k=1}^rと表される. これを計算過程といい, v_k\, を中間変数という. k\leq n のとき \varphi_k はv_k=x_k という入力定数の代入演算に相当する.
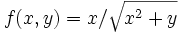
 BUADは, 補助変数 \{s_k\}_{k=1}^r を導入し, 任意に j\, (1\leq j\leq n)を固定して, 合成関数のx_j\, に関する偏微分則 \textstyle {\partial v_k}/{\partial x_j} = \sum_{i=1}^{k-1}({\partial \varphi_k}/{\partial v_i})\cdot({\partial v_i}/{\partial x_j}) に基づき, s_k\, を計算する式を導出する. 基本演算 \varphi_k を四則演算や初等関数などの2項・単項の演算に限れば, 表1により, {\partial \varphi_k}/{\partial v_i} (これを要素的偏導関数という)を導出できる. s_j=1\,, s_\ell=0 (1\leq\ell\leq n, \ell\not=j) と初期設定すれば, k=n+1\,, n+2\,, \cdots についてs_i=\partial v_i/\partial x_j (i=1,\cdots,k-1)を計算済みとみなすことができ, \textstyle s_k=\sum_{i=1}^{k-1}({\partial \varphi_k}/{\partial v_i})\cdot s_i の値を計算できる. 最終的に s_r=\partial f/\partial x_j となる.


 先の例では, \partial v_1/\partial x=1, \partial v_2/\partial x=0 に注意して, s_1=1\,, s_2=0\,, s_3=2*v_1*s_1\, , s_4=s_3+s_2\, , s_5=0.5/v_5*s_4\, , s_6=(1/v_5)*s_1+(-v_6/v_5)*s_5\, という代入文の列を生成する. これを実行すると s_6\, には (\partial f/\partial x)(3,4)\, の値が計算される(v_k\, の計算の直後に s_k\, を計算してもよい). 高々2項までの基本演算だけ使用するという条件の下では, BUADの手間は \mbox{O}(r)\, である. s_1=0\, , s_2=1\, と一部変更し, もう一度計算すれば, s_6\, には, (\partial f/\partial y)(3,4) の値が計算される. n\,変数関数の勾配を計算するには, 同様の計算を n\, 回繰り返す必要がある.

 TDADはこれとは異なり, 先の計算過程を \{-v_k+\varphi_k(v_1,\cdots,v_{k-1})=0\}_{k=1}^r と書き直し, これらを v_1, \cdots, v_r に関する制約式とみなす. この制約の下で, v_r\, (f\,の値) の停留点を考える. ラグランジュ関数\textstyle L(v_1,\cdots,v_r; \lambda_1,\cdots,\lambda_r)=v_r+\sum_{k=1}^r\lambda_k(-v_k+\varphi_k(v_1,\cdots,v_{k-1})) の停留点(\partial L/\partial \lambda_k=0 かつ\partial L/\partial v_k=0 が成立する点)では, ラグランジュ乗数 \lambda_k\, は, k\,番目の制約式の摂動に対する関数値 v_r\, の感度を与えるが, j=1,\cdots, n については\lambda_j\, は \partial f/\partial x_i に等しい. 入力 x_1, \cdots, x_n を定めるとv_{1}, \cdots, v_r は一意に定まるが, \lambda_k\, は連立一次方程式\textstyle (\partial L/\partial v_r=)1+\lambda_r\cdot (-1)=0,(\partial L/\partial v_k=)\sum_{j=k+1}^r\lambda_j\cdot(\partial\varphi_j/\partial v_k) + \lambda_k\cdot(-1)=0 (k=r-1,\cdots,1)を満たす. これを解くには, \varphi_k が実質的に単項・2項演算であることを考慮すると, \lambda_r\gets 1, \lambda_{r-1}\gets 0,\cdots, \lambda_1\gets 0 と初期化しておき, k=r-1,r-2,\cdots,1 の順に \lambda_i\gets\lambda_i+\lambda_k\cdot(\partial \varphi_k/\partial v_i)(i=1,\cdots,k-1) を計算する. 各 k\, について高々2個の i\, についてだけ計算すればよい.

 先の例では, v_1, \cdots, v_6 を計算し, \lambda_6=1, \lambda_5=0, \cdots, \lambda_1=0 と初期化した後, \lambda_1\gets\lambda_1+\lambda_6\cdot(1/v_5),\lambda_5\gets\lambda_5+\lambda_6\cdot(-v_6/v_5),\lambda_4\gets\lambda_4+\lambda_5\cdot(0.5/v_5),\lambda_3\gets\lambda_3+\lambda_4\cdot1,\lambda_2\gets\lambda_2+\lambda_4\cdot1, \lambda_1\gets\lambda_1+\lambda_3\cdot(2v_1) となる. 最終的に \lambda_1, \lambda_2\, に (\partial f/\partial x)(3,4), (\partial f/\partial y)(3,4) の値が計算される. 同じ条件の下で, TDADの手間は \mbox{O}(r)\, である. 1回の計算で勾配の値は全て計算できることに注意.

 n\, 変数 m\, 値関数 [f_1(x_1,\cdots,x_n),\cdots,f_m(x_1,\cdots,x_n)]^{\top} について, 全成分の値を計算するのに延べ r\, 回の基本演算を実行したとする. ヤコビ行列 J=(\partial f_i/\partial x_j)\, の列の線形結合はBUADで, 行についてはTDADで \mbox{O}(r)\, の手間で計算できる. 全成分については BUADでは \mbox{O}(nr)\, , TDAD では \mbox{O}(mr)\, である.

 実際には, 基本演算は表1に限らず, 代入文(やその列)を一つの基本演算とみなしてよい. また, プログラム中に条件分岐があっても, 与えられた入力値に関する関数の合成は上記の形で書けるから, ADを適用できる. ただし, 分岐の境目では, ADの結果は, 真の偏導関数値と異なることがある. たとえば, \mbox{if(x=1.0)}\{\mbox{y=x*x}\}\mbox{else}\{\mbox{y=1.0}\}\, の様なプログラムを自動微分すると, x\, の値が1.0 のときには不具合が起こりうるので注意が必要である.
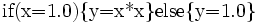


参考文献

[1] M.Bucker, G.Corliss, P.Hovland, U.Naumann, and B.Norris (eds.), Automatic Differentiation: Applications, Theory, and Implementations, Lecture Notes in Computational Science and Engineering, Springer, Vol.50, 2006.

[2]久保田光一, 伊理正夫, 『アルゴリズムの自動微分と応用』, コロナ社, 1998.


「fast differentiation」の例文・使い方・用例・文例

Weblio日本語例文用例辞書はプログラムで機械的に例文を生成しているため、不適切な項目が含まれていることもあります。ご了承くださいませ。


英和和英テキスト翻訳

英語⇒日本語日本語⇒英語

辞書ショートカット

すべての辞書の索引

「fast differentiation」の関連用語

fast differentiationのお隣キーワード
検索ランキング


英語⇒日本語
日本語⇒英語


fast differentiationのページの著作権

   
日本オペレーションズ・リサーチ学会日本オペレーションズ・リサーチ学会
Copyright (C) 2026 (社)日本オペレーションズ・リサーチ学会 All rights reserved.
Tanaka Corpusのコンテンツは、特に明示されている場合を除いて、次のライセンスに従います:
 Creative Commons Attribution (CC-BY) 2.0 France.
この対訳データはCreative Commons Attribution 3.0 Unportedでライセンスされています。
浜島書店 Catch a Wave
Copyright © 1995-2026 Hamajima Shoten, Publishers. All rights reserved.
株式会社ベネッセコーポレーション株式会社ベネッセコーポレーション
Copyright © Benesse Holdings, Inc. All rights reserved.
研究社研究社
Copyright (c) 1995-2026 Kenkyusha Co., Ltd. All rights reserved.
日本語WordNet日本語WordNet
日本語ワードネット1.1版 (C) 情報通信研究機構, 2009-2010 License All rights reserved.
WordNet 3.0 Copyright 2006 by Princeton University. All rights reserved. License
日外アソシエーツ株式会社日外アソシエーツ株式会社
Copyright (C) 1994- Nichigai Associates, Inc., All rights reserved.
「斎藤和英大辞典」斎藤秀三郎著、日外アソシエーツ辞書編集部編
EDRDGEDRDG
This page uses the JMdict dictionary files. These files are the property of the Electronic Dictionary Research and Development Group, and are used in conformance with the Group's licence.

©2026 GRAS Group, Inc.RSS